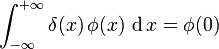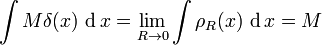martedì 23 aprile 2013

Il concetto fisico di Derivata

Prima di introdurre la definizione di derivata è indispensabile ricordare quello di funzione:
"In matematica, una funzione, anche detta applicazione, mappa o trasformazione, è definita dai seguenti oggetti:
  • Un insieme X detto dominio della funzione f.
  • Un insieme Y detto codominio della funzione f.
  • Una relazione che ad ogni elemento x dell'insieme X associa uno ed un solo elemento y dell'insieme Y, indicandolo con f(x).
Si dice che x è l'argomento della funzione, o un valore della variabile indipendente; mentre y o f(x) è un valore della variabile dipendente della funzione" (vedi Wikipedia).
Nota: in questo post consideriamo solamente funzioni reali di variabili reali.

A questo punto la definizione di derivata è immediata:
"In matematica, la derivata è la misura di quanto il valore di una funzione cambi al variare del suo argomento" (vedi Wikipedia). Il problema è quindi quello di calcolare, in generale, il valore di questa variazione.

Ma andiamo per gradi e cominciamo ad introdurre il rapporto incrementale di una funzione (con riferimento alla figura che segue):
"Sia f(x) una funzione reale nella variabile reale x; si definisce incremento della funzione (o della variabile dipendente) attorno al punto di ascissa x0 la quantità
∆f(x0)=f(x0+h)-f(x0)
per una fissata quantità h diversa da zero; si definisce incremento della variabile indipendente la corrispettiva quantità
∆x=(x0+h)-(x0)=h.
Si definisce quindi rapporto incrementale della funzione attorno a x0 e rispetto all'incremento h il numero reale:
∆f(x0)/∆x=[f(x0+h)-f(x0)]/h
cioè il rapporto degli incrementi" (vedi Wikipedia).

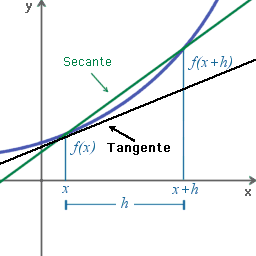
Ora si osservi che è possibile definire una retta secante y(x) che interseca il grafico della funzione f(x) nei punti di ascissa x0 e x0+h; come è facile mostrare* l'equazione di questa retta è:
y(x)=f(x0)+[∆f(x0)/∆x](x-x0)
da cui risulta evidente che il rapporto incrementale ∆f(x0)/∆x prima definito, rappresenta il coefficiente angolare della retta secante come illustrato in figura (dove compare x invece di x0):

File:Derivativa.png

A questo punto è facile notare che se si fa tendere h-->0 allora la retta secante tende a coincidere con la tangente al grafico della funzione nel punto x0 ed in particolare avremo**:
df(x0)/dx=limh-->0[f(x0+h)-f(x0)]/h.
Quindi il rapporto incrementale calcolato dal limite df(x0)/dx rappresenta il coefficiente angolare della retta tangente nel punto x0.
Nota: si osservi che il coefficiente angolare m (vedi nota*) coincide con il valore della tangente dell'angolo α formato dalla retta tangente con l'asse X cioè m=∆f(x0)/∆x=sinα/cosα quindi df(x0)/dx=tanα (vedi Wikipedia).
(Qui trovi un esempio di come può variare la derivata di una funzione)

Possiamo perciò affermare che il coefficiente angolare, e quindi la derivata di una funzione, misura in che modo varia la funzione in quel punto.
Nota: non sempre il coefficiente angolare di una funzione può essere definito, cioè non è detto che il limite che definisce la derivata esista (ad esempio se la funzione non è continua in quel punto).

Se osserviamo che quasi tutte le grandezze fisiche dipendono da altre grandezze o parametri, il significato fisico della derivata è proprio quello di definire in che modo varia una grandezza fisica rispetto alla sua variabile correlata (ma ciò è vero solo se questa grandezza può essere espressa da una funzione continua e derivabile)***.
Nota: naturalmente una grandezza fisica può dipendere da più variabili; il concetto di derivata si può in effetti estendere a più variabili.

(*) In generale una retta è definita dall'equazione: y(x)=q+m(x-x0) dove m è il coefficiente angolare mentre il termine (x-x0) impone la condizione y(x0)=q per x=x0; nel nostro caso risulta in particolare q=f(x0) e m=∆f(x0)/∆x essendo y(x)=f(x0)+[∆f(x0)/∆x](x-x0).
(**) La notazione df(x0)/dx è stata introdotta da Leibniz nel 1675 ca. e i simboli df(x0) e dx indicano i rispettivi valori infinitesimi (cioè entità numeriche infinitamente piccole).
(***) La condizione di continuità di una funzione è necessaria ma non sufficiente per la derivabilità; ad esempio la funzione a valore assoluto f(x)=|x| è continua ma non derivabile nel punto x0=0 (poiché il limite calcolato per x>0 è diverso da quello calcolato per x<0).
(Vedi anche la definizione di funzione continua su Wikipedia)

mercoledì 3 aprile 2013

La composizione del moto!

Come cercheremo di mostrare in questo post, è proprio vero che (come si legge su Wikipedia): "La più importante conseguenza delle trasformazioni galileiane è la composizione delle velocità".

Per chiarire questa affermazione e il suo significato fisico cominciamo col ricordare che "in fisica, una trasformazione galileiana è un insieme di leggi che descrivono il legame tra le coordinate di un oggetto in due sistemi di riferimento cartesiani diversi, l'uno in moto rettilineo uniforme rispetto all'altro, nell'ipotesi che le velocità in gioco siano molto inferiori alla velocità della luce" (vedi Wikipedia).

È infatti noto che per indicare le posizioni e le velocità di un oggetto rispetto a due diversi sistemi di riferimento si può usare il formalismo dei vettori (essendo posizione e velocità in ambito classico delle grandezze vettoriali).

Se ad esempio abbiamo due osservatori O1 e O2 in moto relativo uniforme (per ipotesi coincidenti con l'origine di due sistemi inerziali*), che misurano la posizione di un oggetto P in tempi successivi, possiamo scrivere (utilizzando la somma vettoriale):
P1(t)=P1-2(t)+P2(t)
dove P1(t) indica la posizione dell'oggetto in moto P e P1-2(t) è la posizione dell'osservatore in moto O2 (entrambi visti da O1) mentre P2(t) indica l'oggetto P visto da O2 come indicato in figura:

Trasformazione galileiana posizione.png
Nota: il vettore P è detto vettore di posizione: vedi il post "Cos'è il Vettore di Posizione?".

A questo punto è facile ottenere, per derivazione, la relazione vettoriale tra le diverse velocità**:
v1(t)=dP1(t)/dt=v1-2(t)+v2(t)
ed inoltre, considerando che i due osservatori sono in moto rettilineo uniforme (cioè v1-2(t)=costante), risulterà:
a1(t)=dv1(t)/dt=d[v1-2(t)+v2(t)]/dt=a2(t)
cioè l'oggetto P ha la stessa accelerazione rispetto ad entrambi i riferimenti*** (essendo dv1-2(t)/dt=0).
Nota: si osservi che le trasformazioni galileane (che definiscono le coordinate cartesiane dell'oggetto P rispetto a O1 oppure O2) sono implicite nella relazione vettoriale esposta sopra: P1(t)=P1-2(t)+P2(t).

Possiamo verificare sperimentalmente che le relazioni ottenute prima sono vere e che la composizione vettoriale dei moti ha un effettivo significato fisico (almeno per v<<c).
Ciò significa che, stabilito il carattere vettoriale del moto, possiamo trattare lo spostamento di un corpo, rispetto a sistemi di riferimento diversi, considerando la sua scomposizione in vettori (come visto sopra).

Facciamo subito un esempio.
È noto che un corpo P cade per effetto gravitazionale in assenza della resistenza dell'aria (lungo l'asse verticale Y) con una velocità:
vy(t)=gt
dove g è l'accelerazione gravitazionale, costante in prossimità del suolo.
Integrando possiamo ottenere il suo spostamento lungo Y ad ogni istante, partendo da un punto fissato y(0)=0:
y(t)=(1/2)gt2.
Supponiamo che il corpo P oltre a cadere lungo Y, venga anche sparato come un proiettile lungo l'asse orizzontale X nello stesso istante t=0 (con x(0)=0) ad una velocità vx costante; si avrà perciò uno spostamento:
x(t)=vxt.
Possiamo quindi comporre il moto di y(t) e x(t) lungo gli assi X e Y ottenendo per lo spostamento P(t) del proiettile:
P1(t)=ivxt+j(1/2)gt2
dove i e j sono i versori degli assi X e Y rispettivamente.
Nota: se sostituiamo il valore di t=x/vx in y(t) prima ricavato si ha y(x)=(1/2)g(x/vx)2=kx2 che definisce il moto a parabola di un proiettile, essendo il termine k=(1/2)g(1/vx2) una costante.

Ora ci chiediamo: come viene osservato il moto di P da un osservatore O2 che, per esempio, si muove lungo X a velocità vx uguale a quella del proiettile (con le stesse condizioni iniziali: x(0)=0 e y(0)=0)?

Per rispondere a questa domanda usiamo la composizione del moto. Se indichiamo con P1-2(t) la posizione di O2 rispetto a O1 risulta:
P1-2(t)=ivxt.
Perciò, componendo i vettori di posizione (come visto sopra), si ha P1(t)=P1-2(t)+P2(t) da cui possiamo subito ricavare P2(t) che indica la posizione del proiettile rispetto a O2:
P2(t)=P1(t)-P1-2(t)=j(1/2)gt2.
Ciò in pratica significa che l'osservatore in moto O2 vede precipitare sotto di lui, in linea retta, il proiettile lanciato da O1 (con velocità vy(t)=gt).

È noto che quanto visto sopra per la composizione dei moti non vale più quando si devono sommare alte velocità prossime a quelle di un'onda elettromagnetica (poiché non è più possibile effettuare misure simultanee in entrambi i riferimenti); in questo caso alle trasformazioni di Galileo (valide solo per velocità minori di c) si devono sostituire quelle di Lorentz (valide per qualsiasi velocità) e al posto dei vettori si usano i quadrivettori.
Nota: per una breve introduzione alla teoria della Relatività speciale vedi il post "La Relatività ristretta o... speciale!"

(*) Per chiarire il significato fisico di sistema inerziale vedi il post "Cos'è un Sistema di Riferimento Inerziale".
(**) Le trasformazioni delle velocità restano invariate anche quando il sistema di riferimento di O2 è traslatorio accelerato poiché i suoi versori (i, j e k) rispetto a O1 sono comunque costanti; si ricordi infatti che in generale risulta: dP/dt=d(ix+jy+kz)/dt=v+(xdi/dt+ydj/dt+zdk/dt).
(Viceversa per un sistema rotante le derivate dei versori non sono più nulle).
(***) Si osservi che con il solo uso dei vettori di posizione abbiamo in pratica ottenuto il principio di relatività galileiano secondo cui le leggi della meccanica, e quindi la dinamica dei corpi, sono le stesse in tutti i sistemi di riferimento inerziali (dato che le accelerazioni restano invariate).

martedì 19 marzo 2013

Rotazioni angolari: vettoriali?

Facciamo prima un semplice esperimento e poi vediamo in dettaglio il suo significato fisico.

Prendiamo un libro, poniamolo sulla nostra scrivania (sdraiato sul piano orizzontale) e facciamolo ruotare di due angoli successivi:
-> prima di un angolo α=90° intorno all'asse verticale passante per il centro del libro (in senso orario visto dall'alto);
-> poi di un angolo β=90° intorno all'asse orizzontale passante per il centro del libro (in senso orario fissato un verso dell'asse).
Osserviamo quindi la posizione esatta del libro a cui ci ha condotto la rotazione consecutiva dei due angoli (cioè l'operazione α+β).
Nota: con α e β indichiamo sia gli angoli che le relative operazioni di rotazione, il cui uso è reso chiaro dal contesto.

Ora proviamo a fare le stesse operazioni di rotazione ma invertendo l'ordine, cioè prima applichiamo al libro la rotazione dell'angolo β e poi quella dell'angolo α. Con nostra sorpresa arriveremo ad una posizione finale diversa del nostro libro, da cui si può dedurre che in generale:
α+β≠β+α .
Nota: ciò in pratica significa che le operazioni di rotazione non obbediscono alla legge commutativa della somma.

La prima deduzione che possiamo trarre dal nostro esperimento è che le rotazioni angolari non possono essere considerate come se fossero dei vettori, poiché sappiamo che per essi vale la proprietà commutativa della somma.

Tuttavia ripetiamo l'esperimento per angoli diversi, più piccoli di 90°; ad esempio prima per 45° poi per 30° ed infine per soli 10°.

Se eseguiamo con precisione ogni rotazione e prendiamo nota della posizione iniziale e finale del libro, ci accorgiamo che man mano che gli angoli diventano sempre più piccoli, in pratica non si osservano differenze nel risultato finale (una volta invertito l'ordine delle rotazioni); perciò per piccoli angoli risulta:
α+β≈β+α
relazione sempre meno approssimata quanto minori sono gli angoli di rotazione.

In particolare deduciamo che se gli angoli sono infinitesimi (cioè se prendiamo e ) possiamo scrivere:
dα+dβ=dβ+dα
e quindi è corretto affermare che rotazioni angolari infinitesime possono essere rappresentate da vettori: basta infatti associare l'ampiezza elementare dell'angolo alla lunghezza del vettore e stabilire una direzione e un verso legato alla rotazione (ad esempio usando la regola della mano destra).

Questo non è un risultato di poco conto poiché ciò significa che altre grandezze fisiche, definite in termini di rotazioni angolari infinitesime, possono essere trattate a tutti gli effetti come dei vettori.

Prendiamo ad esempio la velocità angolare istantanea così definita:
w=dα/dt
che come è noto è rappresentata da un vettore; ma anche per l'accelerazione angolare si ha
a=dw/dt 
poiché la derivata di un vettore è a sua volta un vettore*.
Nota: invece la velocità angolare media w=∆α/∆t non può essere definita come un vettore poiché non dipende da una rotazione angolare infinitesima.

Ciò significa che in tutti questi casi, una volta associato il modulo della grandezza fisica alla lunghezza del vettore e stabiliti una direzione e un verso legato alla rotazione**, possiamo utilizzare tutto l'apparato formale dei vettori per trattare le grandezze vettoriali considerate.

(*) Se definiamo il vettore w(t)=iwx(t)+jwy(t)+kwz(t) allora dw/dt=idwx/dt+jdwy/dt+kdwz/dt=a è il vettore dell'accelerazione angolare; in particolare se w=cost. (ma dw/dt0) segue a_|_w: infatti se w2=ww=cost. allora dww/dt=wdw/dt+wdw/dt=0 e quindi wdw/dt=0).
(**) Ad esempio nel caso della velocità angolare istantanea il relativo vettore è definito lungo l'asse di rotazione e il verso determina il senso della rotazione, secondo la regola della mano destra (vedi Wikipedia).

martedì 5 marzo 2013

La Delta di Dirac

Diamo subito la definizione della famosa delta di Dirac:
"Introdotta da Paul Dirac, anche se già presente nei lavori di Oliver Heaviside, è una funzione generalizzata che dipende da un parametro reale in modo tale che sia nulla per tutti i valori del parametro ad eccezione dello zero, ed il suo integrale sul parametro tra -∞ e +∞ sia pari a 1".
(Per tutti i dettagli vedi Wikipedia).

Ed ecco il grafico della delta di Dirac (come si vede non è propriamente una funzione, infatti nel punto x=0 non è ben definita ma tende a infinito)*:


Come si può intuire dal grafico, la delta di Dirac "viene utilizzata per rappresentare approssimativamente fenomeni come i picchi alti e stretti di alcune funzioni o le loro discontinuità: è lo stesso tipo di astrazione che si fa per la carica puntiforme, la massa puntiforme o l'elettrone puntiforme" (vedi Wikipedia).
Nota: in realtà la delta di Dirac non è propriamente una funzione ma una distribuzione che generalizza il concetto di funzione (vedi Wikipedia).
(Vedi anche l'ottima lezione di Marco Codegone sulle Distribuzioni)

Ma passiamo ora alla parte formale della definizione:
"Formalmente la delta di Dirac δ(x) viene definita dalla seguente notazione:
\int_{-\infty}^{+\infty} \delta (x) \operatorname \phi (x) \,\operatorname d x = \operatorname \phi (0)
valida per ogni funzione continua ø(x) in un intorno dello zero" (vedi Wikipedia).
Nota: pur utilizzando il simbolo dell'integrale, l'operazione non è propriamente di integrazione, ma di applicazione del funzionale δ(x) alla funzione test ø(x).

In breve la funzione impropria δ(x) gode delle due seguenti proprietà:
δ(x)=0   per   x≠0
cioè δ(x) è sempre nulla tranne che in x=0 dove tende a infinito e inoltre:
\int_{a}^{b} \delta (t) \,\operatorname dt= \left\{\begin{matrix} 1,\, \mbox{se } a < 0 < b \\ 0, \,\mbox{se } 0 \notin [a,b] \end{matrix}\right.
cioè l'integrale di δ(x) è uguale a 1 se il punto x=0 è contenuto nell'intervallo di integrazione, altrimenti è nullo.
Nota: nell'integrale sopra compare per comodita la variabile t al posto di x ma nulla è cambiato.

Per mostrare il suo significato fisico vediamo una semplice applicazione; consideriamo cioè una massa puntiforme.
Come sappiamo nel caso generale di una massa M distribuita in un volume V possiamo scrivere, una volta definita la sua densità ρ(x)=M(x)/V (dove x indica un punto qulasiasi del corpo considerato):
\int \rho(x) \,\operatorname {d} x = M
e ciò significa che integrando la densità ρ(x) su tutto il volume V si ottiene la massa M. Tuttavia nel caso di una massa considerata puntiforme (come quella di un elettrone) non possiamo indicare la sua densità di massa come ρ(x)=M(x)/V perché per V-->0 avremmo un valore infinito (e un integrale nullo)** ma dobbiamo indicarla come Mδ(x) dove δ(x) è la delta di Dirac prima definita.

Infatti integrando Mδ(x) sul volume V avremo per la definizione della delta data sopra (poniamo ø(x)=1 e moltiplichiamo per M entrambi i membri dell'equazione che definisce la delta):
\int M \delta (x) \,\operatorname{d} x = \lim_{R \to 0} \int \rho_R (x) \,\operatorname {d} x = M
dove abbiamo indicato il passaggio al limite, di solito sottinteso, con il raggio R della particella che tende a zero (vedi Wikipedia).
Nota: in effetti si può mostrare che la delta può essere considerata proprio come il limite di alcune particolari successioni di funzioni, come ad esempio la funzione gaussiana (vedi Wikipedia).

(*) Si può immaginare una successione di funzioni che hanno picchi sempre più alti e diventano sempre più strette in x=0, mantenendo costante e pari a 1 l’area sotto la curva, con il valore della funzione che tende a zero in ogni punto, eccetto nello zero dove tende all’infinito.
(**) Si noti che l'integrale di densità di una massa puntiforme, essendo la densità infinita solo in un punto mentre è nulla nel resto dello spazio, è in realtà nullo secondo la misura di Lebesgue (vedi Wikipedia).

giovedì 14 febbraio 2013

Velocità di Fase e di Gruppo!

Diamo subito le due definizioni di velocità di fase e di gruppo di un'onda:
"In fisica la velocità di fase è la velocità con cui si propaga la fase di un'onda, sia essa elettromagnetica o meccanica. La velocità di fase* può essere visualizzata come la velocità di propagazione di una cresta dell'onda ma non coincide necessariamente con la velocità di propagazione di un segnale che è invece descritta dalla velocità di gruppo" (vedi Wikipedia);
e
"La velocità di gruppo di un'onda è la velocità con cui si propagano nello spazio le variazioni nella forma dell'ampiezza dell'onda. Si tratta della velocità dell'inviluppo o modulante dell'onda" (vedi Wikipedia).

Ricordiamo, prima di chiarire le due definizioni, che in generale un'onda è definita formalmente come f(x,t)=f(x±Vt) (vedi il post "Ma cos'è una 'Onda'?") dove V è una costante (che definiremo di seguito) dell'onda che si propaga lungo l'asse X.

Se ad esempio consideriamo un'onda piana sinusoidale essa è rappresentata dalla seguente funzione**:
f(x,t)=Acos(kx±wt)
dove k=2π/L e w=2π/T (L e T sono la lunghezza e il periodo dell'onda) mentre A indica l'ampiezza dell'onda e l'argomento S=kx±wt viene definito come fase dell'onda periodica*** (dove il segno ± indica l'avanzamento lungo l'asse positivo o negativo dell'onda).
Nota: presi due istanti di tempo t2>t1 e date le ascisse x2=Vt2 e x1=Vt1 segue x2>x1 e x1-Vt1=x2-Vt2; quindi l'argomento (x-Vt) rappresenta un'onda che si sposta nella direzione positiva dell'asse X (viceversa per -V si ha (x+Vt)).

Ora se consideriamo un'onda ideale f(kx±wt), essa è per ipotesi non dispersiva (cioè mantiene la stessa forma durante la propagazione) e inoltre non dissipa energia. Ciò significa che dato un punto P dell'onda durante lo spostamento, questa ripresenta periodicamente lo stesso valore (cioè risulta fp(kx±wt)=costante) ogni volta che la fase S risulta:
S=kx±wt=costante 
da cui segue derivando S rispetto al tempo (cioè dS/dt=kdx/dt±w=0):
V=dx/dt=±w/k
perciò V definisce la velocità di fase di un punto P qualsiasi dell'onda.

Per chiarire invece il concetto di velocità di gruppo vediamo un semplice esempio. Consideriamo due diverse onde periodiche, rispettivamente con velocità di fase V1=w1/k1 e V2=w2/k2 ma stessa ampiezza A0, che si propagano lungo l'asse X:
A1(x,t)=A0cos(k1x-w1t)   e   A2(x,t)=A0cos(k2x-w2t).

Quindi per sovrapposizione, cioè facendo la loro somma algebrica (usando le formule di prostaferesi per la somma dei coseni) si ottiene una terza onda che chiameremo A3(x,t):
A3(x,t)=A1(x,t)+A2(x,t)=A(x,t)cos(kx-wt)
dove w=(w1+w2)/2k=(k1+k2)/2 e dove in particolare risulta per l'ampiezza A(x,t) (definita modulante dell'onda):
A(x,t)=2A0cos[(k1-k2)x-(w1-w2)t]/2.
Nota: per tutte le onde definite dalla generica funzione f(x,t)=f(x±Vt), che ricordiamo è una soluzione dell'equazione differenziale delle onde, vale il principio di sovrapposizione: date due o più soluzioni di questa equazione, anche la loro somma algebrica è una soluzione della stessa equazione.

Si noti che anche A3(x,t) è formalmente un'onda, poiché ottenuta per sovrapposizione di due onde (si veda la nota sopra); in effetti l'ampiezza A(x,t) ha il solo effetto di modulare l'onda A3(x,t) che ha pulsazione w e numero d'onda k.
Possiamo perciò derivare la velocità di fase dell'onda A3(x,t), che come abbiamo visto sopra sarà data dal rapporto w/k:
V=w/k=(w1+w2)/(k1+k2).

Tuttavia si osservi che anche l'ampiezza A(x,t)=2A0cos(kx-wt) si comporta come un'onda con pulsazione w=(w1-w2)/2 e numero d'onda k=(k1-k2)/2.
Quindi possiamo derivare (in modo analogo a quanto fatto sopra per V) la velocità con cui si muovono i piani di fase costante dell'ampiezza A(x,t) (ad esempio i massimi di A(x,t)); infatti posto:
S=kx-wt=costante
segue per derivazione di S (cioè dS/dt=kdx/dt-w=0):
Vg=dx/dt=(w1-w2)/(k1-k2)=∆w/∆k
che è la velocità di gruppo Vg della modulante A(x,t) dell'onda portante cos(wt-kx), essendo l'onda complessiva: A3(x,t)=A(x,t)cos(wt-kx).

Si osservi che l'onda A3(x,t) si dice dispersiva proprio perché non mantiene la stessa identica forma durante la propagazione (essendo Vg≠V) ma viene modulata dall'ampiezza A(x,t).
Nota: se per le due onde A1 e A2 avessimo V=w1/k1=w2/k2 risulterebbe V=Vg senza avere dispersione ma solo traslazione del segnale.
(Qui puoi visualizzare l'effetto di dispersione delle onde con Vg≠V)

Inoltre se le differenze delle pulsazioni e dei numeri d'onda sono molto piccole (cioè nel nostro caso se dw≈(w1-w2) e dk≈(k1-k2)) allora risulta:
Vg=dw/dk.
Tuttavia possiamo anche scrivere dw/dk=d(1/T)/d(1/L)=d(V/L)/d(1/L) (essendo w=2π/T, k=2π/L e V=L/T) da cui facendo uso delle regole di derivazione:
d(1/L)/dL=-1/L2   e   d(V/L)/dL=(1/L)dV/dL-V/L2
risulta infine
Vg=[(1/L)dV/dL-V/L2]/(-1/L2)=V-LdV/dL.

Come risulta da questa equazione Vg dipende da come varia V in funzione della lunghezza d'onda L (come in effetti accade nei mezzi dispersivi dove Vg≠V); se invece fosse V=w1/k1=w2/k2=costante allora dV/dL=0 e avremmo V=Vg senza dispersione.
Nota: si può anche ottenere più semplicemente la dipendenza di Vg dal numero d'onda k cioè Vg=dw/dk=dkV/dk=V+kdV/dk essendo w=kV.

In generale (per una dispersione normale) si ha Vg<V ma nei casi di dispersione anomala risulta Vg>V (anche quando V=c); tuttavia la velocità dell'informazione trasmessa dall'onda è sempre minore della velocità della luce in accordo con quanto previsto dalla teoria della relatività (evitando così paradossi causali, vedi il post "Prima la causa e poi... l'effetto?").
Nota: la velocità con cui si propaga l'energia è proprio quella del pacchetto d'onde in cui essa è confinata poiché all'esterno del pacchetto non si hanno moti oscillatori (esclusi i casi anomali superluminali in cui Vg>c).

(*) La velocità di fase non ha significato fisico ma solo analitico, poiché viene definita per treni d'onde di lunghezza infinita e di durata infinita: tali fenomeni ondulatori non sono riscontrabili in natura.
(**) Qualsiasi funzione così definita f(x,t)=f(x±Vt) (cioè con argomento S=x±Vt) rappresenta un'onda; ad esempio f(x,t)=(x±Vt)2 oppure f(x,t)=sin[k(x±Vt)]3 sono onde che si propagano lungo X e anche kS=k(x±Vt)=kx±wt con k=2π/L e kV=kL/T=w è un argomento valido.
(***) In generale una funzione periodica di pulsazione w=2π/T può sempre essere rappresentata (sotto opportune ipotesi) come una somma di funzioni sinusoidali di opportuna ampiezza e di pulsazione multipla di quella fondamentale (vedi il post "Onde, armoniche e... Fourier!").

giovedì 17 gennaio 2013

Il Teorema del Viriale

Prima di darne il relativo significato fisico, partiamo dalla dimostrazione del teorema in oggetto: il Teorema del Viriale.

Anticipiamo solo che fu Rudolf Clausius a sviluppare per primo il teorema per cercare di trattare i gas reali per i quali, a differenza dei gas ideali, è necessario tenere conto dell'interazione tra le molecole e quindi dell'energia potenziale che contribuisce all'energia interna del sistema.
Nota: per approfondire questo tema vedi il post "L'espansione adiabatica di Joule".

Consideriamo quindi un sistema di particelle puntiformi di massa mi ognuna delle quali individuata dal vettore di posizione ri (rispetto ad un sistema di riferimento inerziale) e soggetta ad una forza Fi=dpi/dt dove pi=mivi è la quantità di moto di ogni singola particella.

A questo punto introduciamo una quantità scalare G che porterà ad un risultato notevole:
G=∑ipiri
dove la sommatoria comprende tutte le particelle del sistema.

Se ora deriviamo G rispetto al tempo si ottiene la relazione:
dG/dt=∑ipi(dri/dt)+∑iri(dpi/dt)
dove il primo termine del secondo membro risulta (essendo vi=dri/dt la velocità della i-esima particella):
ipi(dri/dt)=imivivi=2Ec
essendo Ec=(1/2)∑imivi2 l'energia cinetica totale del sistema di particelle;
mentre il secondo termine diventa (essendo Fi=dpi/dt):
iri(dpi/dt)=iriFi.

In definitiva si ha che la variazione di G rispetto al tempo è data dalla relazione
dG/dt=2Ec+iriFi.
Questa relazione può essere integrata rispetto a t nell'intervallo di tempo ∆t=T e quindi, dividendo l'integrale ottenuto per T, otteniamo al primo membro la media temporale (indicata con le parentesi < , >) della variazione di G:
<dG/dt>=[G(T)-G(0)]/T.
Inoltre se consideriamo le medie temporali anche al secondo membro segue:
[G(T)-G(0)]/T=<2Ec>+<∑iriFi>.

Da ciò risulta evidente che in generale, per intervalli di tempo molto grandi (cioè per T-->∞) e se G=∑ipiri non cresce indefinitamente col tempo (cioè se le coordinate ri e le velocità vi rimangono finite), la quantità al primo membro diventa praticamente nulla* da cui segue perciò:
 <Ec>=-(1/2)<∑iriFi>
dove <Ec> è la media temporale dell'energia cinetica di tutte le particelle.
Nota: in generale si può scomporre la sommatoria iriFi separando le forze esterne da quelle interne: iriFi=∑iriFiext+∑ijrijFijint dove il pedice ij si riferisce ad ogni coppia di particelle (con i≠j) e rij è la distanza tra esse.

In particolare se tutte le forze Fi si possono derivare da un potenziale scalare Ui(r) e quindi Fi=gradUi(r) (vedi il post "Campo conservativo=>irrotazionale!") avremo in definitiva:
<Ec>=-(1/2)<∑irigradUi(r)>.
dove Ui(r) rappresenta l'energia potenziale della i-esima particella.
Nota: se Fi=gradUi(r) allora risulta dUi(r)=Fids che è un differenziale esatto e quindi integrandolo si ottiene l'energia potenziale Ui(r) (vedi il relativo post).

Ora se per ogni coppia (i,j) di particelle agiscono per ipotesi solo le forze interne tra le particelle (cioè seiriFiext=0) e se supponiamo che l'energia potenziale sia del tipo Uij(r)=-kij/rijn (dove kij è una costante dimensionale per ogni coppia di particelle (i,j)) segue dopo qualche calcolo (risultando rijgradUij(r)=nUij(r))**:
<Ec>=-(1/2)n<U(r)>
dove <U(r)> è la media temporale dell'energia potenziale di tutte le coppie di particelle; in particolare si ha n=1 e kij=Gmimj nel caso dell'energia potenziale gravitazionale***.
Nota: la distanza rij tra due particelle indicate rispettivamente con ri ed rj, è data da rij=ri-rj (vettore diretto verso i); perciò rij e Fij=gradUij(r) (forza diretta verso j) hanno versi opposti e quindi rijFij=-rijgradUij(r).

Possiamo infine enunciare come promesso il Teorema del Viriale:
"In meccanica classica, il teorema del viriale è una proposizione formale che lega la media temporale dell'energia cinetica e dell'energia potenziale di un sistema stabile di N particelle, che ha importanti risvolti in diverse branche della fisica. La prima formulazione del teorema è dovuta a Rudolf Clausius, nel 1870. Il nome viriale deriva dal latino vis che significa forza o energia" (vedi Wikipedia).

(*) Se il moto è periodico (cioè se le sue coordinate assumono ad ogni periodo T fissato gli stessi valori) avremo G(T)=G(0) e quindi G(T)-G(0)=0.
(**) Come abbiamo mostrato nel post "Il Principio di Azione<=>Reazione!" per le forze interne tra particelle vale la relazione Fij=-Fji quindi per ogni coppia di particelle avremo (essendo rij opposto a Fij): 
riFij+rjFji=(ri-rj)Fij=rijFij=-rijgradUij(r)=nUij(r) essendo per ipotesi l'energia potenziale Uij(r)=-kij/rijn e quindi Fij=gradUij(r)=nkij/rijn+1=-nUij(r)/rij.
(***) Consideriamo ad esempio il caso di una particella di massa m che si muove, per attrazione gravitazionale, attorno ad una massa M di moto circolare costante di raggio r (con M>>m in modo da poter considerare la massa M in quiete inerziale). Avremo allora che l'energia cinetica del sistema è data da Ec=(1/2)mv2 mentre l'energia potenziale è U(r)=-k/r dove k=GMm (e quindi Fg=dU(r)/dr=k/r2).
Ora poiché la forza centripeta (dovuta all'accelerazione del moto circolare) è pari a Fc=mv2/r dovrà risultare Fc=Fg (affinché il corpo mantenga costante il suo moto circolare di raggio r); da cui infine si ottiene mv2=k/r e quindi -U(r)=mv2=2Ec come previsto dal teorema del viriale.

giovedì 27 dicembre 2012

Una Coppia di Forze

Nel post "Sistemi in Equilibrio (meccanico)" abbiamo definito il momento meccanico di una forza, rispetto ad un punto fissato, come il prodotto vettoriale tra il vettore di posizione e la forza stessa: 
M=rxF 
dove indica il vettore di posizione della forza F rispetto ad un punto O fissato.

Inoltre abbiamo stabilito per definizione che "la direzione di M è perpendicolare al piano definito da F e da r; il verso, come garantito dalla regola della mano destra, è quello di un osservatore che vede ruotare F in senso antiorario" (vedi Wikipedia).
Nota: l'effetto del momento è proprio quello di produrre una rotazione intorno ad un punto di riferimento o asse (come l'apertura di una porta).

Perciò il modulo del momento, dato dal prodotto vettoriale rxF, è così definito:
M=rFsinθ
dove θ è l'angolo tra r e F come mostrato in figura:


Se si osserva che la distanza b (cioè la perpendicolare, tracciata dal punto O, alla linea di azione della forza F) è data da b=rsinθ possiamo riscrivere il modulo del momento meccanico:
M=Fb
quindi il modulo del momento di una forza è dato dal prodotto della forza per il suo braccio b.

Ma vediamo cosa accade per due forze F1 e F2. In questo caso il momento totale, calcolato rispetto ad uno stesso punto O, è dato dalla somma vettoriale:
M=r1xF1+r2xF2
dove r1 e r2 sono i vettori di posizione delle rispettive forze (rispetto ad O)*.

Se ora supponiamo che le due forze abbiano lo stesso modulo (cioè F1=F2=F), stessa direzione ma versi opposti (cioè sono parallele e giaciono sullo stesso piano), allora il modulo M è:
M=F1b1-F2b2=F(b1-b2)=Fb 
dove il segno meno è dovuto ai versi opposti dei momenti e dove b corrisponde alla distanza fra le linee di azione delle due forze (poiché b1 e b2 giaciono sulla retta perpendicolare alle due forze) ed è quindi indipendente dal punto O di riferimento.
Nota: se invece il punto di riferimento O fosse posto tra le due forze avremmo per la distanza b=b1+b2 (avendo i momenti ugual verso).

Questo particolare sistema costituisce una coppia di forze ed è evidente che solo nel caso in cui b=0 (cioè quando le forze agiscono sulla stessa retta d'azione) il momento della coppia risulta nullo.

Per chiarire il significato fisico del momento meccanico si osservi che in generale (come mostrato nel post "L'equazione del Razzo!") per un sistema di N particelle di massa totale M l'accelerazione del centro di massa  acm è dovuta alla risultante delle forze esterne che agisce sul centro di massa:
Fext=Macm=F1+F2+...+FN.
Quindi nel caso risulti  Fext=0 l'accelerazione del centro di massa è nulla, ma ciò non implica necessariamente che risulti anche Mext=0 (e quindi che la variazione del momento angolare L sia nulla essendo Mext=dL/dt).

Ad esempio nel caso di due sole forze se risulta Fext=F1+F2=0 ciò non implica necessariamente che risulti:
Mext=F1b1-F2b2=F(b1-b2)=0 
poiché F1 e F2 potrebbero non trovarsi sulla stessa retta di azione (cioè b≠0).
Nota: ricordiamo anche che in generale se Fext=0 allora Mext è indipendente dalla scelta del punto di riferimento O (vedi il post "Cos'è il Vettore di Posizione?").

Tutto ciò spiega perché se dalla conservazione della quantità di moto Fext=dP/dt=0 si ottiene, per una coppia di forze, la relazione F1=-F2 (in modo che la risultante sia nulla) allora per garantire che le forze siano sulla stessa retta di azione (cioè b=0), è necessaria anche la conservazione del momento angolare L cioè Mext=dL/dt=0 (vedi il post "Sistemi in Equilibrio (meccanico)").

È perciò vero che se consideriamo le forze interne Fint che agiscono tra due corpi F12 e F21 allora dalla conservazione della quantità di moto Fint=dP/dt=0 e da quella del momento angolare Mint=dL/dt=0 possiamo dedurre il principio di azione e reazione per due corpi interagenti, risultando F12=-F21 (con la stessa retta d'azione).

(*) È noto che la condizione di equilibrio per la rotazione è, nel caso di due forze (opposte e parallele): M=F1b1-F2b2=0 (vedi "Sistemi in Equilibrio (meccanico)"); da cui si ricava subito la relazione F1/F2=b2/b1 che è quella tipica di una leva meccanica e cioè "una macchina semplice che trasforma l'energia, ed è un'applicazione del principio di equilibrio dei momenti" (vedi Wikipedia).